软电液鳍驱动的多模态两栖机器人
文献来源:Fang, F., Zhou, J., Zhang, Y., Yi, Y., Huang, Z., Feng, Y., Tao, K., Li, W., & Zhang, W. (2025). A Multimodal Amphibious Robot Driven by Soft Electrohydraulic Flippers. Cyborg and Bionic Systems, 6, 0253. https://doi.org/10.34133/cbsystems.0253
---
研究背景与目的
软体机器人因其柔顺性与环境适应性,在复杂环境探索中具有独特优势,但实现两栖环境下的高效驱动与多模式运动切换仍是挑战。本文由上海交通大学张文明教授团队联合同济大学、西北工业大学研制,提出了一种基于软电液鳍状肢的多模态两栖机器人,实现了陆地和水中多模式运动的无缝切换。
机器人与驱动原理
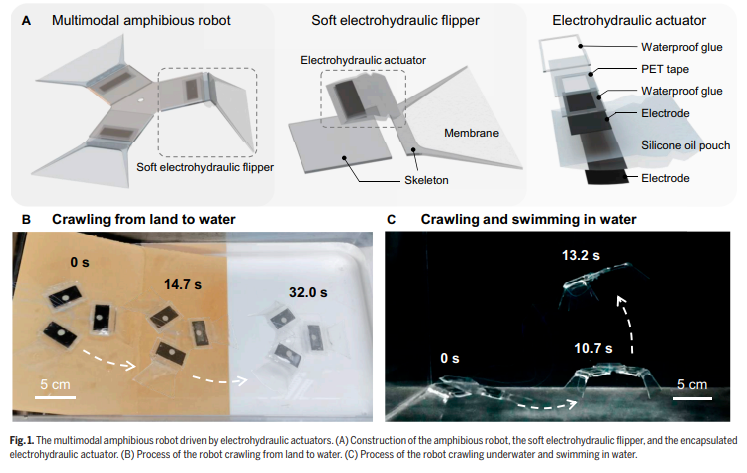
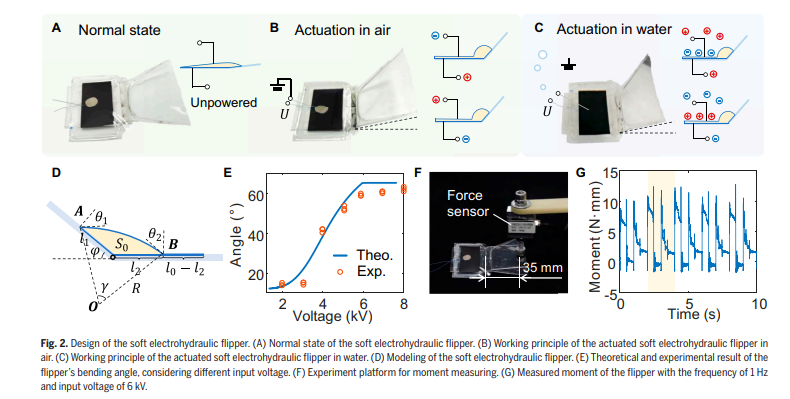
机器人主体由三个呈120°对称分布的软电液鳍状肢组成。每个鳍状肢内部为一个充满硅油的密封袋,两侧覆盖碳电极。施加高压电信号时,正负电极相互吸引挤压硅油,使执行器产生弯曲运动。研究团队在驱动器一侧添加了尖头鳍状骨架,既将膨胀转化为可控弯曲,又利用前后端摩擦差异实现陆地爬行推进。
三种运动模式
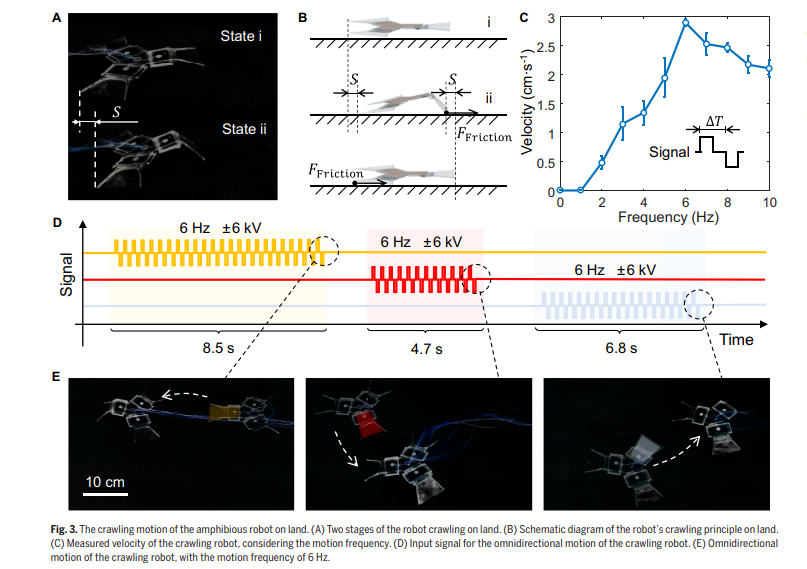
- 陆地爬行:通过前鳍周期性弯曲与恢复,利用鳍尖与地面的非对称摩擦产生前进动力,6 Hz驱动频率下速度达2.9 cm/s。
- 水下爬行:利用水的浮力减小摩擦,主要依靠鳍与水的相互作用力推进,1.6 Hz频率下速度达3.2 cm/s。
- 水中游泳:三个鳍同时摆动产生对称向上推力实现垂直上浮,涡环脱落与相互作用进一步增强推进效率,最高速度达5.9 cm/s(约0.99倍体长/秒)。
环境适应性与创新点
该机器人在2.1°C至61.3°C的宽温域内保持运动能力,无需结构重组即可在陆地和水中平滑过渡。本研究首次实现了基于电液驱动器的两栖软体机器人多模态运动切换,为环境监测、搜救和管道巡检等应用提供了新思路。
思考总结
本研究的核心创新在于将电液驱动技术从单一介质拓展至两栖连续环境,并在驱动器封装和骨架设计上解决了陆-水介质切换的适配问题。三鳍径向对称布局虽实现了平面全向运动,但仅能沿三个固定方向正向驱动,转向灵活性仍有提升空间。后续研究可探索变刚度鳍状肢或附加转向机构,并进一步优化能量效率以支持长时间自主作业。